 Acasă / Știri / Știri din industrie / Înțelegerea motoarelor de curent continuu: Cum să faceți o construcție simplă față de micromotoare de curent continuu profesionale
Înțelegerea motoarelor de curent continuu: Cum să faceți o construcție simplă față de micromotoare de curent continuu profesionale
 2026.06.03
 Știri din industrie
A motor DC convertește energia electrică de curent continuu în energie mecanică de rotație folosind interacțiunea dintre un câmp magnetic și conductorii purtători de curent. Puteți construi un motor DC de bază cu o baterie, un fir de cupru, un magnet permanent și un comutator de agrafă în mai puțin de 30 de minute — dar înțelegerea întregului proces de construcție dezvăluie de ce, în special, motoarele comerciale micromotoare DC , sunt proiectate la astfel de toleranțe precise. Acest articol acoperă totul, de la construcții de casă până la specificațiile profesionale ale micromotoarelor.
Componentele de bază ale fiecărui motor DC
Înainte de a construi sau de a selecta un motor de curent continuu, trebuie să înțelegeți părțile fundamentale ale acestuia. Fiecare componentă joacă un rol nenegociabil în transformarea energiei electrice în rotație.
- stator: Partea staționară care asigură câmpul magnetic, fie prin magneți permanenți, fie prin înfășurări de câmp.
- Rotor (armatură): Partea rotativă înfășurată cu bobine de cupru care transportă curent și generează cuplu.
- comutator: Un inel de cupru segmentat care inversează direcția curentului în bobinele armăturii pentru a menține rotația continuă.
- Perii: Contacte din carbon sau grafit care transferă curent de la circuitul extern la comutator.
- ax: Axa de ieșire care furnizează putere mecanică sarcinii.
- Carcasa/cadru: Oferă suport structural și calea fluxului magnetic în modelele cu miez de fier.
În micromotoarele de curent continuu utilizate în dispozitive precum drone, aparate auditive sau echipamente medicale de precizie, toate cele șase componente sunt miniaturizate la diametre cât mai mici. 4 mm , cu toate acestea, fizica de bază rămâne identică cu un motor industrial de dimensiuni normale.
Cum se face un motor DC de bază: pas cu pas
Această construcție DIY demonstrează principiul de funcționare folosind materiale de uz casnic. Este ideal pentru studenți, educatori și ingineri care doresc un model de referință practic.
Materiale necesare
- Baterie AA de 1,5 V sau 3 V (sau suport pentru baterie)
- Aproximativ 1 metru de fir magnet din cupru emailat de 26 AWG
- Două ace de siguranță mari sau agrafe de hârtie (pentru suporturi pentru perii)
- Un disc magnet din neodim sau ceramică (minim 10 mm diametru)
- Hârtie abrazivă (granulație fină, 400)
- Bandă electrică sau bandă de cauciuc pentru a securiza conexiunile
Construcție pas cu pas
- Înfășurați bobina armăturii: Înfășurați firul de cupru strâns în jurul unui obiect cilindric (de exemplu, o baterie AA) de 15-20 de ori pentru a forma o bobină compactă. Lăsați aproximativ 3 cm de sârmă extinzându-se de la fiecare capăt ca cabluri.
- Asigurați bobina: Înfășurați cele două capete libere în jurul corpului bobinei de două ori pentru a menține forma. Conductoarele trebuie să se extindă axial din centrul fiecărei părți.
- Pregătiți contactele comutatorului: Pe un fir, șlefuiți complet smalțul de pe toate părțile. Pe celălalt fir, șlefuiți doar jumătatea superioară a smalțului. Această asimetrie creează efectul de comutație - curentul curge doar pe jumătate de rotație.
- Construiți suporturile pentru perii: Îndoiți două agrafe de hârtie în suporturi în formă de U și atașați-le la bornele pozitive și negative ale bateriei folosind bandă. Cablajele bobinei se vor odihni și se vor învârti în interiorul acestor leagăne.
- Echilibrați bobina: Așezați cablurile bobinei în suporturile pentru agrafe. Dacă bobina se învârte neuniform, remodelați-o ușor, astfel încât centrul său de masă să se alinieze cu axa de rotație.
- Poziționați magnetul: Plasați magnetul de neodim direct sub sau deasupra bobinei. Câmpul trebuie să fie perpendicular pe planul bobinei în poziția de repaus.
- Testați și depanați: Dați bobinei o rotire ușoară. Dacă nu continuă să se rotească, verificați calitatea contactului la suporturi, șlefuiți din nou cablurile sau inversați polaritatea magnetului. Un motor care funcționează va ajunge de obicei 1.000–3.000 RPM pe o alimentare de 1,5 V în funcție de masa bobinei și puterea magnetului.
Configurațiile înfășurării motorului de curent continuu și impactul acestora
În motoarele de curent continuu comerciale, modul în care înfășurările de câmp și înfășurările de armătură sunt conectate determină comportamentul turație-cuplu al motorului. Există patru configurații standard:
| Tip de bobinaj | Conexiune | Reglarea vitezei | Aplicație tipică |
|---|---|---|---|
| Seria | Câmp în serie cu armătură | Slab (viteza scade sub sarcina) | Tractiune electrica, macarale |
| Shunt | Câmp în paralel cu armătura | Bun (viteză aproape constantă) | Strunguri, ventilatoare, benzi transportoare |
| Compus | Atât înfășurările în serie, cât și în șunt | Moderat | Lifturi, prese |
| Magnet permanent | Fără înfășurare de câmp; magneți fix | Bun | Micromotoare DC, jucării, robotică |
Motoarele DC cu magnet permanent (PMDC) domină segmentul de micromotoare deoarece eliminarea înfășurărilor de câmp reduce dimensiunea, greutatea și pierderile de putere simultan. Majoritatea micromotoarelor DC cu diametrul sub 50 mm folosesc această configurație.
Micromotoare DC: specificații, dimensiuni și criterii de selecție
Micromotoarele de curent continuu sunt versiuni miniaturizate ale motoarelor de curent continuu standard, definite de obicei ca motoare cu un diametru al corpului inferior 36 mm și o tensiune de funcționare între 1,5 V și 24 V . Sunt proiectate pentru precizie, consum redus de energie și viteză mare de rotație în raport cu dimensiunea lor.
Clase comune de mărime a motoarelor micro DC
| Desemnarea | Diametru (mm) | Tensiune tipică (V) | Viteza fără sarcină (RPM) | Cuplul de blocare (mNm) |
|---|---|---|---|---|
| clasa 4 mm | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| clasa 8 mm | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| Clasa 12 mm (tip 130) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| Clasa 24 mm (tip 280) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| Clasa de 36 mm (tip 370) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Parametri cheie de evaluat la selectarea unui micromotor DC
- Evaluare KV (RPM/V): Definește viteza pe volt. Un motor de 3.000 KV la 5 V produce aproximativ 15.000 RPM în condiții de gol.
- Cuplu de oprire: Cuplul maxim pe care motorul îl poate produce la turație zero. Depășirea acestei valori cauzează supraîncălzirea în câteva secunde.
- Curent fără sarcină: Curent absorbit atunci când se rotește liber, indicând frecarea rulmentului și pierderile periei. Valori tipice: 20–150 mA pentru motoarele de 8–24 mm.
- Rezistenta terminala: Rezistența mai mică permite mai mult curent și cuplu, dar generează mai multă căldură. Valorile variază de la 0,5 Ω la 30 Ω la micromotoare.
- Eficiență la punctul de operare: Majoritatea micromotoarelor de curent continuu atinge vârful la Eficiență de 50-75%. la aproximativ 10–20% din cuplul de blocare.
Rolul materialelor magnetice în performanța motoarelor de curent continuu
Alegerea materialului magnetului determină în mod semnificativ densitatea de putere a unui motor de curent continuu, în special în microformatele unde fiecare miligram și milimetru cub contează.
- Magneți de ferită (ceramici): Cost redus, rezistent la coroziune, dar densitate energetică slabă (~3,5 MGOe). Frecvent la motoarele de buget și jucăriile.
- Magneți alnico: Stabilitate bună la temperatură (utilizabilă până la 540°C), densitate moderată de energie (~5 MGOe). Se găsește în modelele mai vechi de motoare și în aplicații specializate la temperatură ridicată.
- Samariu Cobalt (SmCo): Densitate mare de energie (~18–30 MGOe), rezistență excelentă la căldură (până la 300°C). Preferat pentru micromotoare aerospațiale și militare.
- Neodim Fier Bor (NdFeB): Cea mai mare densitate de energie disponibilă (~35–52 MGOe). Folosit în peste 80% dintre micromotoarele moderne de înaltă performanță cu curent continuu datorită capacității sale de a furniza un cuplu maxim în volum minim, deși necesită acoperiri de protecție împotriva coroziunii.
Trecerea de la un magnet de ferită la un magnet NdFeB de aceleași dimensiuni poate crește cuplul de blocare al motorului cu un factor de 3–5×, motiv pentru care miniaturizarea a devenit viabilă comercial numai după ce magneții NdFeB au fost produși în masă la sfârșitul anilor 1980.
Metode de control al vitezei motorului de curent continuu
Controlul vitezei unui motor de curent continuu este esențial în aproape toate aplicațiile din lumea reală. Cele trei metode principale se potrivesc fiecare cu scenarii diferite:
Modularea lățimii impulsului (PWM)
PWM pornește și oprește rapid tensiunea de alimentare. Prin variarea ciclului de lucru - procentul de timp în care tensiunea este pornită - tensiunea efectivă și, prin urmare, viteza sunt controlate. Un ciclu de lucru de 50% la 12 V se comportă ca o tensiune medie de 6 V. PWM este foarte eficient deoarece tranzistorul de comutare disipă energie minimă. Frecvențele de 20–25 kHz sunt comune pentru a evita zgomotul audibil. Aceasta este metoda standard utilizată în driverele de motoare bazate pe Arduino, circuitele integrate H-bridge precum L298N și majoritatea controlerelor de micromotoare DC.
Controlul tensiunii armăturii
Varierea tensiunii de alimentare DC modifică direct viteza sub viteza de bază. Această metodă oferă un control fluid al vitezei și este utilizată în motoarele de șunt și PMDC. Necesită o sursă de alimentare CC variabilă sau un convertor buck, ceea ce îl face mai consumator de hardware decât PWM.
Slăbirea câmpului (pentru motoarele cu câmp rănit)
Reducerea curentului de înfășurare a câmpului slăbește câmpul magnetic, permițând rotorului să se rotească mai repede decât viteza de bază, cu prețul unui cuplu redus. Această tehnică permite viteze peste valoarea nominală și este utilizată în sistemele de tracțiune și antrenările industriale cu ax.
Aplicații în lumea reală ale micromotoarelor DC
Micromotoarele de curent continuu sunt încorporate în sute de produse de zi cu zi. Gama lor de aplicații ilustrează cât de multă inginerie este ambalată în componente care cântăresc adesea mai puțin de 5 grame.
- Dispozitive medicale: Pompele de insulină folosesc motoare PMDC de 6-10 mm pentru a furniza volume precise de doză. Instrumentele robotice chirurgicale se bazează pe motoare de clasă de 24 mm capabile de precizie de poziție repetată cu ±0,1 mm.
- Electronice de larg consum: Motoarele cu vibrații din smartphone-uri sunt micromotoare de curent continuu plate de tip monedă, de obicei cu un diametru de 8-10 mm, care funcționează la 3 V cu masă de rotație excentrică pentru feedback haptic.
- Sisteme auto: Un vehicul modern de pasageri contine intre Motoare DC mici de 40 și 80 pentru funcții, inclusiv reglarea oglinzilor, ridicarea geamurilor, poziționarea scaunelor și amortizoare HVAC.
- Drone și vehicule RC: Micromotoarele de curent continuu cu perii în intervalul 8–24 mm alimentează axele de rotire, înclinare și rostogolire în quadcoptere mici, deși modelele fără perii sunt din ce în ce mai preferate pentru o durată de viață mai lungă.
- Automatizare industriala: Micromotoarele de curent continuu antrenează mecanismele de focalizare din camerele de viziune artificială și șuruburile de plumb ale etajelor CNC compacte care necesită poziționare submilimetrică.
Defecțiuni comune ale motorului de curent continuu și cum să le diagnosticăm
Indiferent dacă ați construit singur un motor de curent continuu sau dacă întrețineți un micromotor într-un produs, înțelegerea modurilor de defecțiune economisește timp și previne deteriorarea.
| Simptom | Cauza probabilă | Metoda de diagnosticare |
|---|---|---|
| Motorul nu se rotește | Circuit deschis în armătură sau contactul periei pierdut | Măsurați rezistența terminalului; nu ar trebui să fie ∞ |
| Scântei excesive la perii | Perii uzate, comutator murdar sau suprasarcină | Inspectați suprafața comutatorului; verifica consumul de curent |
| Viteză mică sau cuplu redus | Magneți permanenți demagnetizați sau rezistență mare la perie | Comparați viteza fără încărcare cu fișa de date; verificați presiunea de contact a periei |
| Supraîncălzire | Funcționare continuă în apropierea cuplului de blocare | Măsurați curentul; comparați cu evaluarea curentului de blocare |
| Vibrații sau zgomot | Arbore îndoit, rulmenți uzați sau dezechilibru al bobinei | Învârtiți axul manual; verificați jocul radial >0,05 mm |
Motoare de curent continuu cu perii vs. fără perii: când să le folosiți fiecare
Termenul „motor DC” cuprinde din ce în ce mai mult atât modelele cu perii, cât și cele fără perii (BLDC). Înțelegerea compromisurilor determină alegerea potrivită pentru fiecare proiect.
- Motoare de curent continuu cu perii: Control mai simplu (tensiune directă sau PWM), cost mai mic, dar periile se uzează. Durata de viață tipică a periei este 500-3.000 de ore in functie de sarcina si viteza. Ideal pentru produse de larg consum, jucării și prototipuri la preț redus.
- Motoare DC fără perii: Comutarea electronică prin controler IC înlocuiește în întregime periile. Durata de viață depășește 10.000 de ore , eficiența este cu 5–15% mai mare, iar vitezele de vârf sunt mai mari. Necesar pentru drone, robotică de precizie și implanturi medicale în care fiabilitatea nu este negociabilă.
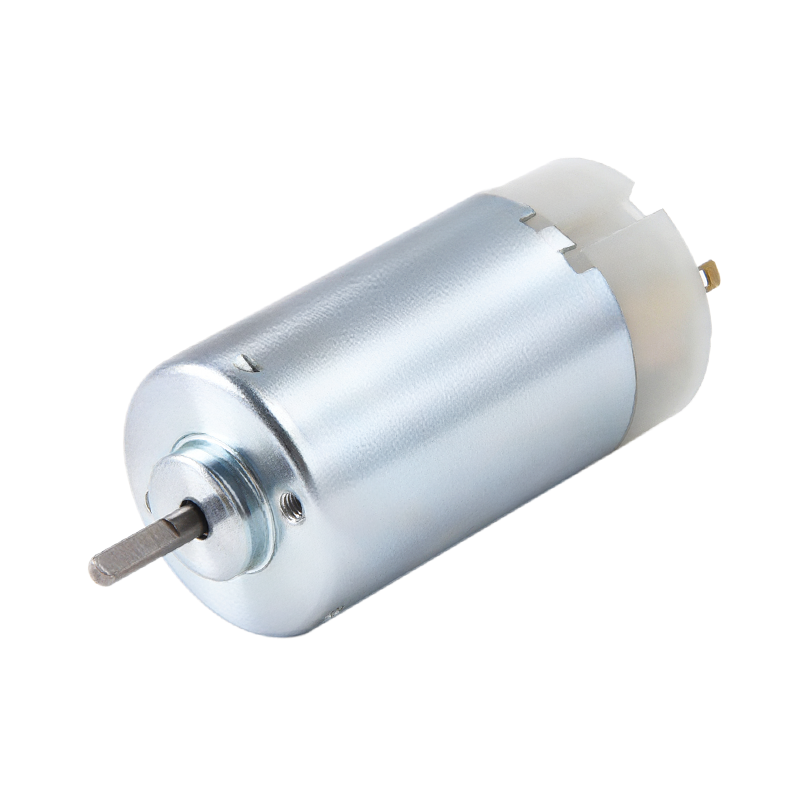
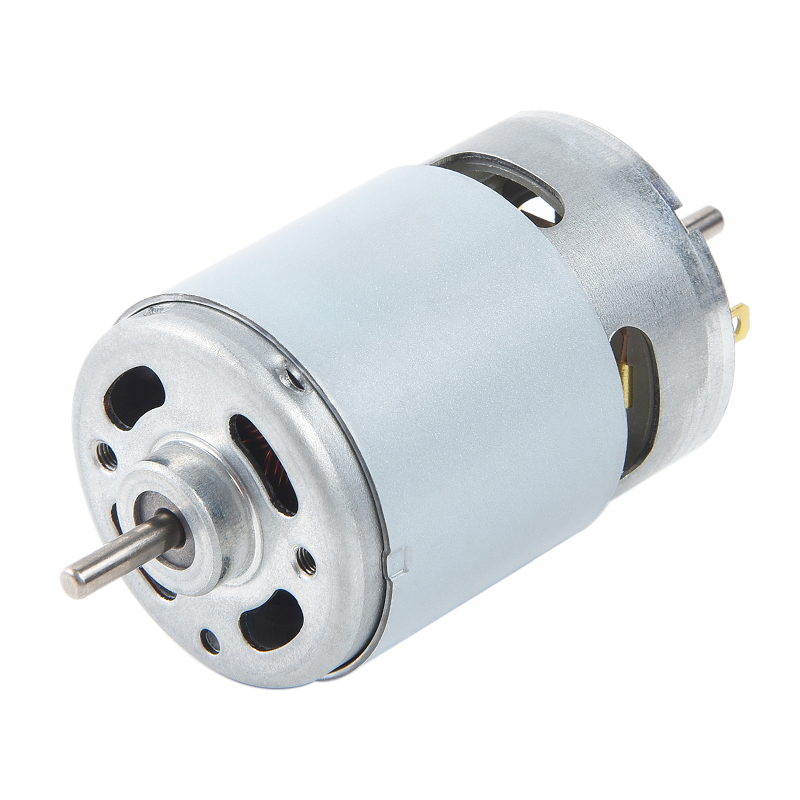
Pentru un amator de bricolaj care construiește un prim motor sau prototipează un robot mic, motoarele PMDC periate în formatul de 130 sau 180 oferă cel mai ușor punct de intrare - sunt disponibile pe scară largă, costă sub 1 USD fiecare în volum și funcționează direct cu orice scut pentru driverul de motor PWM..
Știri
-
Originile și fundamentele fizice ale motorului cu perie DC The Motor DC cu perie este un pionier în transformarea energiei electrice în mișcare mecanică, iar is...
CITEȘTE MAI MULT -
Cine mai folosește motoare DC cu perii în zilele noastre? Motoare de curent continuu periate în aparate mici În ciuda adoptării în creștere a tehnologiei motoarelor fă...
CITEȘTE MAI MULT -
Aplicații cu motor DC cu perie în electronice de larg consum și dispozitive inteligente Rolul motorului DC cu perie în designul electronicelor de larg consum Mo...
CITEȘTE MAI MULT
Legături rapide
 Acasă


Drepturi de autor © Yuyao Hongyang Micromotor Co., Ltd. Toate drepturile rezervate.