Eng


 Acasă / Știri / Știri din industrie / Tipuri de motoare mici de curent continuu: un ghid pentru selectarea micromotoarelor de curent continuu
Tipuri de motoare mici de curent continuu: un ghid pentru selectarea micromotoarelor de curent continuu
 2026.08.05
 Știri din industrie
Principalele tipuri de motoare DC mici pe scurt
Motoare de curent continuu mici - adesea numite micromotoare DC atunci când are o dimensiune mai mică de 37 mm în diametru - convertiți energia electrică de curent continuu în mișcare mecanică de rotație. Acestea alimentează totul, de la dispozitive medicale și sisteme de focalizare automată a camerei până la drone de hobby și dispozitive de acționare pentru automobile. Cele cinci tipuri principale utilizate în aplicațiile compacte sunt: motoare DC cu perii, motoare DC fără perii (BLDC), motoare DC fără miez, motoare pas cu pas și servomotoare. Fiecare funcționează pe un mecanism intern diferit și se potrivește unui set diferit de cerințe de performanță.
Alegerea tipului greșit pentru o aplicație este una dintre cele mai frecvente și costisitoare greșeli de inginerie în etapa de selecție a componentelor. Înțelegerea exactă a modului în care funcționează fiecare tip - și unde se deteriorează punctele sale forte - este baza practică pentru a efectua apelul potrivit.
Motoare DC cu perii: calul de lucru al mișcării mici
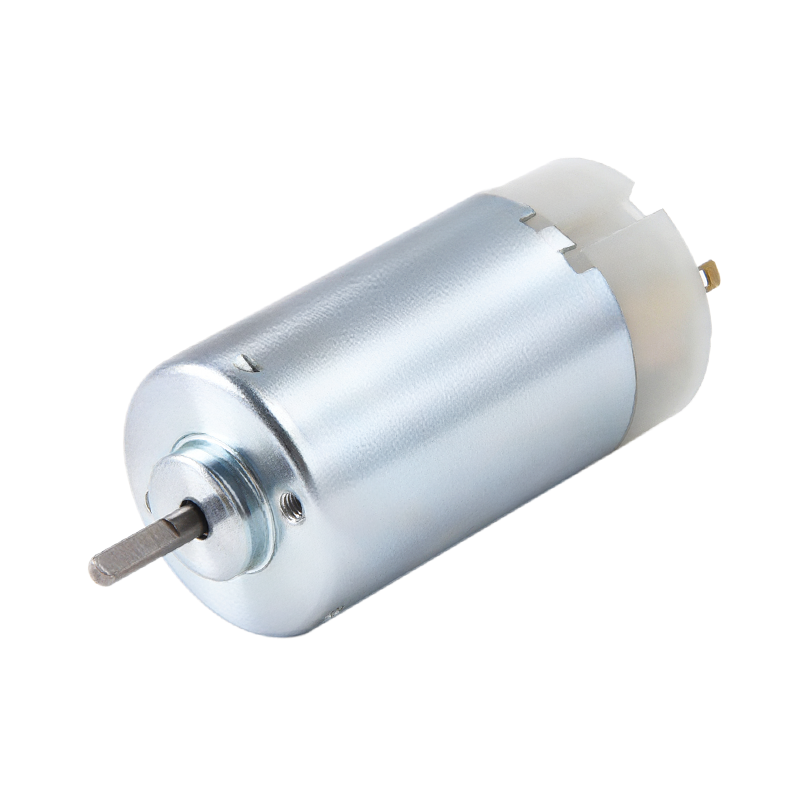
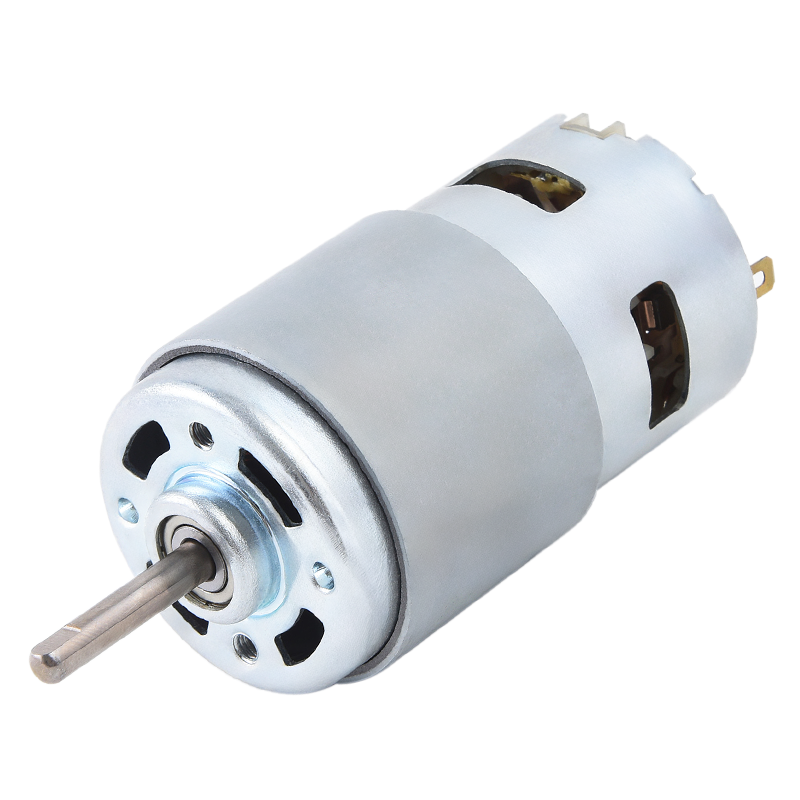
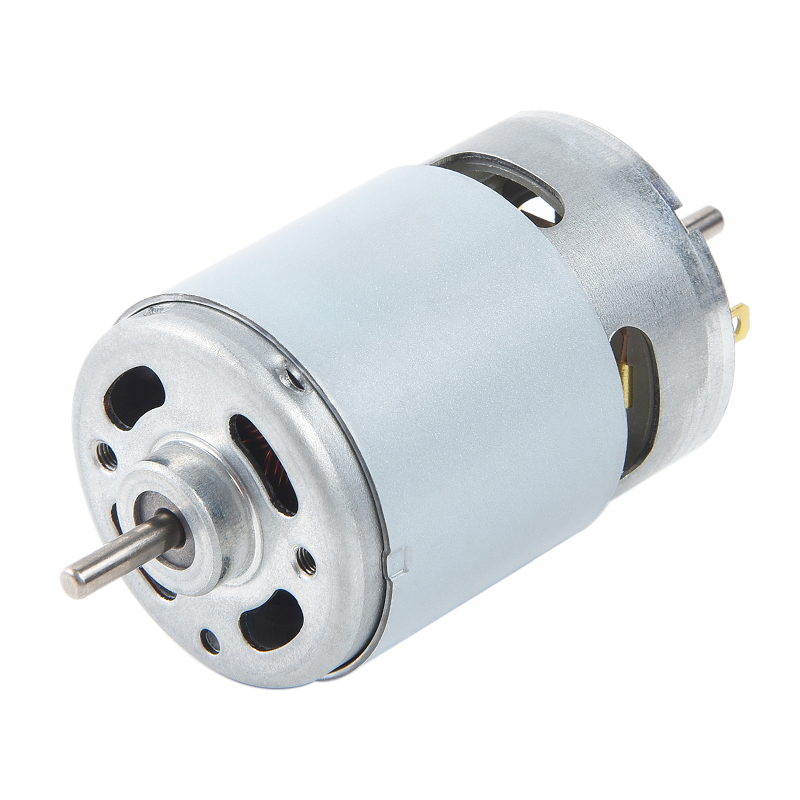
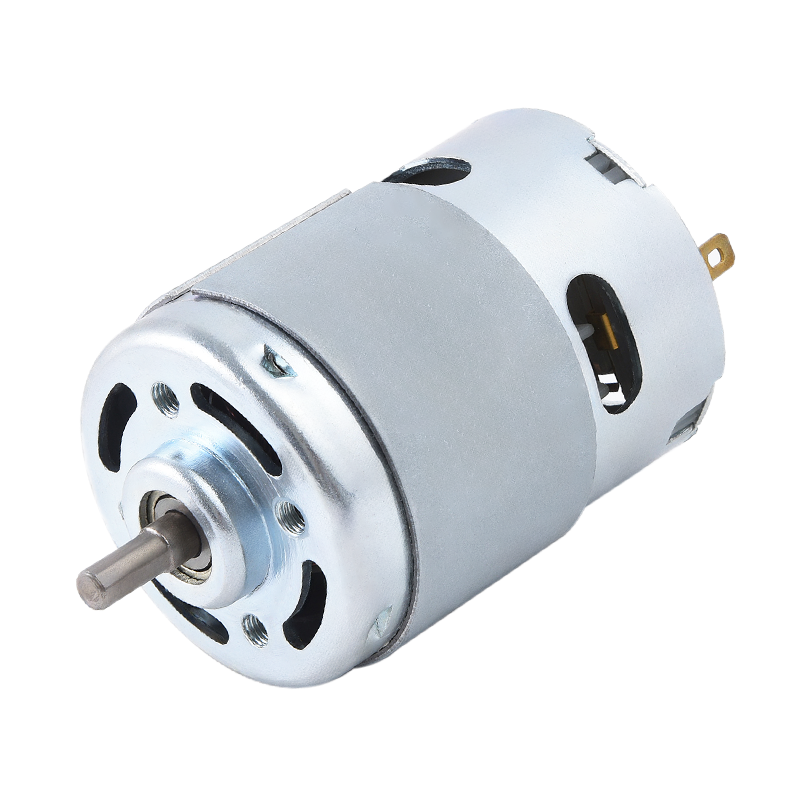
Motoarele de curent continuu cu perii sunt cel mai răspândit tip de motoare de dimensiuni mici din lume. Principiul lor de funcționare este simplu: periile de cărbune sau metal mențin contactul electric de alunecare cu un comutator rotativ, care activează secvențial bobinele de pe rotor pentru a susține rotația. Aplicați tensiune, obțineți rotație - nu este necesar un controler extern.
Cum funcționează
Curentul curge de la sursa de alimentare prin perii în segmentele comutatorului, alimentând înfășurările specifice ale rotorului. Câmpul magnetic rezultat interacționează cu magneții permanenți din jurul rotorului, generând cuplu. Pe măsură ce rotorul se rotește, comutatorul comută care înfășurări sunt alimentate, susținând rotația continuă. Viteza este proporțională cu tensiunea aplicată; cuplul este proporțional cu curentul.
Caracteristici de performanță
Motoarele mici de curent continuu cu perii funcționează de obicei între 1,5 V și 24 V și poate atinge viteze de la câteva sute la peste 20.000 RPM . Ele furnizează un cuplu de pornire ridicat în raport cu dimensiunea lor și răspund instantaneu la schimbările de tensiune. Un micromotor standard N20 cu perie – unul dintre cei mai obișnuiți factori de formă – se potrivește într-un pachet care măsoară doar 12 mm × 10 mm și poate furniza un cuplu semnificativ la 3–6 V.
Compensații cheie
Interfața perie-comutator generează frecare și arc electric, ceea ce înseamnă că motoarele cu perii produc EMI (interferență electromagnetică) și se uzează în timp. Durata de viață tipică a periei variază de la 500 până la 2.000 de ore de funcționare in functie de sarcina si viteza. Acestea nu sunt potrivite pentru aplicații care necesită o durată lungă de viață fără întreținere sau medii cu zgomot electric foarte scăzut. Cu toate acestea, simplitatea și costul redus le fac alegerea implicită pentru jucării, aparate, accesorii auto și robotică la preț redus.
Motoare DC fără perii (BLDC): Performanță mai mare, viață mai lungă
Motoarele de curent continuu fără perii elimină complet ansamblul perie-comutator. În schimb, magneții permanenți sunt pe rotor, iar înfășurările sunt fixate pe stator. Un regulator electronic de viteză (ESC) extern utilizează feedback-ul poziției rotorului - de obicei de la senzori cu efect Hall sau de la senzori EMF înapoi - pentru a ordona bobinele statorului și a susține rotația electronic.
Avantaje față de tipurile periate
Fără comutație mecanică, motoarele BLDC funcționează mai reci, mai silențioase și mult mai mult. Durata de viață estimată este de obicei 10.000-30.000 de ore — un ordin de mărime mai mare decât echivalentele periate. Ele sunt, de asemenea, semnificativ mai eficiente: un motor BLDC mic de calitate poate realiza Eficiență electrică de 85–95%. , comparativ cu 70–80% pentru motoarele cu perii de dimensiuni similare. Acest lucru le face alegerea preferată în aplicațiile alimentate cu baterie în care timpul de rulare contează.
Unde sunt folosite
Micromotoarele BLDC domină în propulsia dronei (unde eficiența și greutatea sunt critice), axele unității de hard disk, ventilatoarele de răcire în electronice, aparatele de ras electric și dispozitivele medicale, cum ar fi piese de mână chirurgicale și ventilatoare portabile. Costul suplimentar al controlerului este compensat de performanță și longevitate în aproape orice aplicație solicitantă.
Motoare DC fără miez: inerție ultra-scăzută pentru un răspuns de precizie
Motoarele de curent continuu fără miez - numite și motoare fără fier sau cu rotor tubular - înlocuiesc rotorul convențional cu miez de fier cu o înfășurare cilindric ușoară care se rotește liber în interiorul unui magnet permanent. Absența unui miez de fier îndepărtează efectul de înghețare magnetică și reduce dramatic masa rotorului.
Ce îi face diferiți
Deoarece rotorul nu are fier, nu există nici un cuplu de reluctanță și nicio înghețare - motorul pornește și se oprește fără probleme în orice poziție, fără „pașii” asemănător cu blocarea resimțiți în modelele cu miez de fier. Inerția rotorului este de până la 10 ori mai mic decât un motor comparabil cu miez de fier, care se traduce prin accelerare și decelerare extrem de rapide.
Aplicații care solicită acest lucru
Motoarele de curent continuu fără miez sunt utilizate oriunde timpul de răspuns la poziție și netezimea nu sunt negociabile: mecanisme de focalizare automată a camerei și zoom optic, instrumente de chirurgie robotică, dispozitive de acționare a membrelor protetice, plotter-uri și echipamente de automatizare de laborator. Sunt printre tipurile de motoare mici mai scumpe, dar nimic altceva nu se potrivește cu performanța lor dinamică la scară mică.
Motoare pas cu pas: control precis al poziției fără feedback
Motoarele pas cu pas împart o rotație completă într-un număr fix de pași egali - de obicei 200 de pași pe rotație (1,8° pe pas) pentru un standard NEMA 17 sau până la 400 de pași în variante de înaltă rezoluție. Fiecare impuls electric mișcă rotorul exact cu un pas; prin numărarea impulsurilor, poziția poate fi controlată fără codificator sau senzor de feedback.
Tipuri de motoare pas cu pas
Trei construcții interne sunt utilizate în motoarele pas cu pas mici:
- Stepper cu magnet permanent (PM): Simplu, ieftin, de obicei 48 sau 96 de pași pe revoluție. Frecvent la imprimante și electrocasnice mici.
- Stepper-uri cu reticență variabilă (VR): Fără magnet permanent; rotorul se mișcă pentru a minimiza reticența circuitului magnetic. Viteze mari de trepte posibile, dar cuplu de menținere scăzut.
- Stepper-uri hibride: Combinați principiile PM și VR pentru cea mai bună combinație de rezoluție, cuplu și precizie a pasului. Tipul dominant în mașinile CNC, imprimantele 3D și instrumentele de laborator de precizie.
Unde Steppers excelează și unde nu
Stepperele sunt ideale atunci când aveți nevoie de control repetabil al poziției, în buclă deschisă, fără costul unui sistem de codificare în buclă închisă. Ei își mențin poziția sub sarcină cu un cuplu nominal maxim chiar și atunci când staționează - o proprietate numită cuplu de menținere pe care motoarele continue de curent continuu nu o au. Compartimentul: cuplul scade brusc peste câteva sute de rpm , iar pașii ratați sub suprasarcină nu sunt detectați fără un senzor de feedback. De asemenea, consumă curent nominal maxim chiar și atunci când staționează, ceea ce le face mai puțin eficiente în modelele alimentate cu baterie.
Servomotoare: precizie în buclă închisă pentru sarcini dinamice
Un servomotor nu este un tip de motor fundamental diferit - este de obicei un motor DC cu perii sau fără perii asociat cu un codificator de poziție și un circuit de control care compară continuu poziția reală cu poziția comandată și corectează orice eroare. Această arhitectură în buclă închisă este ceea ce face sistemele servo mult mai precise și mai receptive la sarcini diferite decât stepperele în buclă deschisă.
Servo RC vs. Servomotoare industriale
În spațiul motor mic, este important de distins două categorii distincte:
- Servo RC/hobby sunt unități autonome cu o cutie de viteze încorporată, feedback cu potențiometru și circuit de control. Acceptă un semnal PWM standard și se rotesc la o poziție între 0° și 180° (sau rotație continuă în versiunile modificate). Sunt folosiți în robotică, avioane RC și animatronică.
- Micro-servosisteme industriale pereche de codificatoare de înaltă rezoluție (adesea 1.000–10.000 de conturi pe revoluție ) cu un servomotor și un controler dedicat. Acestea oferă control dinamic al cuplului, profilare a vitezei și precizie sub-grad - găsite în axele CNC de precizie, mașinile de pick-and-place și robotica medicală.
Când să alegeți Servo peste Stepper
Sistemele servo sunt alegerea potrivită atunci când sarcina variază în mod imprevizibil, când sunt necesare simultan o viteză mare și un cuplu ridicat sau când precizia poziției trebuie verificată și corectată în timp real. Sunt mai complexe și mai costisitoare decât sistemele pas cu pas, dar pentru aplicații dinamice, cu cicluri de funcționare ridicate, sunt atât mai precise, cât și mai eficiente din punct de vedere energetic - un servomotor consumă curent doar proporțional cu cererea de cuplu, spre deosebire de un stepper care consumă curent complet continuu.
Comparație alăturată a tipurilor de motoare DC mici
Tabelul de mai jos rezumă principalele caracteristici de funcționare și potrivirea aplicației pentru fiecare tip de motor:
| Tip motor | Controlul complexității | Eficiență tipică | Durata de viață | Controlul poziției | Cost relativ |
|---|---|---|---|---|---|
| DC periat | Foarte scăzut | 70–80% | 500-2.000 de ore | Niciuna (viteză în buclă deschisă) | Cel mai scăzut |
| DC fără perii | Mediu (necesită ESC) | 85–95% | 10.000-30.000 de ore | Controlul vitezei | Mediu |
| DC fără miez | Scăzut-mediu | 75–90% | 1.000-5.000 de ore | Viteza; răspuns lin | Înalt |
| Stepper | Mediu | 50–70% | Foarte lung (fără perii) | Poziție în buclă deschisă | Scăzut-mediu |
| Servo | Înalt | 80–95% | Lung (bazat pe BLDC) | Precizie în buclă închisă | Înaltest |
Configurații de motoare DC mici specializate care merită cunoscute
Dincolo de cele cinci tipuri primare, mai multe configurații specializate apar frecvent în aplicațiile cu micromotoare:
Motoare cu angrenaje
Un motorreductor integrează o cutie de viteze direct pe oricare dintre tipurile de motoare de mai sus. Rate de reducere de la 10:1 până la 1000:1 sunt comune în factorii de formă micro. Acest lucru schimbă viteza de ieșire cu un cuplu de ieșire proporțional mai mare, făcând posibil ca un mic motor cu perii care trage 200 mA să conducă o sarcină mecanică care necesită mult mai mult cuplu decât ar putea furniza motorul gol. Motoreductorul N20 - una dintre cele mai populare componente pentru hobby și robotică - este un motor DC periat cu o cutie de viteze metalică integrată într-un pachet cu o lungime mai mică de 25 mm.
Motoare cu vibrații (ERM și LRA)
Motoarele cu masă rotativă excentrică (ERM) sunt motoare de curent continuu cu perii cu o greutate decentrată atașată la arbore - rotația masei dezechilibrate creează vibrații. Actuatoarele de rezonanță liniară (LRA) folosesc un mecanism de bobină vocală pentru a produce feedback haptic precis, reglabil la frecvență. Ambele sunt derivate de micromotoare DC utilizate în smartphone-uri, dispozitive purtabile, controlere de jocuri și dispozitive de alertă medicală. Oferă ALR-urile timpi de răspuns semnificativ mai rapid (5–10 ms față de 50–100 ms pentru ERM-uri) și sunt din ce în ce mai preferate în aplicațiile haptice premium.
Motoare pentru clătite (plate).
Motoarele pentru clătite sacrifică lungimea axială pentru un profil foarte plat - unele măsoară sub 5 mm înălțime. Acestea folosesc un rotor fără miez sau cu circuit imprimat în formă de disc și sunt utilizate acolo unde adâncimea instalării este constrângerea critică: în interiorul articulațiilor robotice subțiri, în contoarele de glucoză din sânge și în anumite dispozitive de acționare aerospațiale.
Cum să selectați motorul DC mic potrivit pentru aplicația dvs
Lucrul printr-un proces de selecție structurat evită cele mai frecvente nepotriviri între tipul de motor și cerințele aplicației:
- Definiți sarcina: Calculați cuplul și viteza de ieșire necesare la arbore. Luați în considerare sarcinile de vârf, nu doar sarcinile medii - un motor care face față cererii la starea de echilibru se poate bloca sau se poate supraîncălzi în condiții de pornire sau suprasarcină.
- Determinați nevoile de control al poziției: Dacă trebuie să vă opriți în poziții unghiulare precise, sunt necesare sisteme de pas sau servo. Dacă aveți nevoie doar de controlul vitezei, motoarele de curent continuu cu perii sau fără perii sunt mai simple și mai ieftine.
- Evaluați ciclul de activitate: Un motor care funcționează continuu la sarcină mare necesită eficiență ridicată (BLDC) și un management termic adecvat. Un motor utilizat cu intermitență (un obiectiv al camerei care se mișcă timp de 0,5 secunde) poate tolera o eficiență mai scăzută.
- Verificați mediul de operare: Sensibilitatea ridicată la EMI (echipament medical, instrumente de precizie) exclude motoarele cu perii. Mediile care necesită etanșare cu rating IP favorizează modelele fără perii în care comutația este mai degrabă electronică decât mecanică.
- Factorul în cerințele privind durata de viață: Produsele de larg consum cu durate de viață scurte pot folosi motoare cu perii. Dispozitivele care necesită 5-10 ani de funcționare fiabilă fără întreținere ar trebui să utilizeze tipuri BLDC sau stepper.
- Stabiliți un buget pe unitate: Motoarele cu perii pornesc sub 1 USD în volum. Sistemele de precizie fără miez sau servo pot rula 50-500 USD. Câștigul de performanță trebuie să justifice delta de cost pentru aplicația specifică.
Pentru majoritatea aplicațiilor cu costuri reduse, cu ciclu de funcționare redus — jucării, robotică de bază, dispozitive de acționare simple — a motor DC periat cu sau fără cutie de viteze este punctul de plecare pragmatic. Când eficiența, longevitatea, zgomotul sau precizia intră în imagine, selecția avansează în curba complexității și costurilor către soluții BLDC, fără miez, stepper sau servo.
Aplicații comune mapate la tipul de motor
Exemplele de aplicații din lumea reală fac logica de selecție mai concretă:
| Aplicație | Tip motor Used | Motivul cheie |
|---|---|---|
| Roți motrice pentru mașini de jucărie | DC periat | Cel mai scăzut cost, simple control |
| Propulsie cu drone | DC fără perii | Eficiență, turație mare, viață lungă |
| Focalizare automată a camerei | DC fără miez | Inerție ultra-scăzută, răspuns lin |
| Axele imprimantei 3D | Stepper hibrid | Poziție în buclă deschisă, high holding torque |
| Articulațiile brațelor robotizate | Servo (bazat pe BLDC) | Precizie în buclă închisă, dynamic load handling |
| Tactila smartphone-ului | Motor cu vibrații LRA | Răspuns rapid, control precis al feedback-ului |
| Ventilator portabil | DC fără perii | Durată de viață lungă, EMI scăzut, eficiență |
| Servo RC (directie) | DC periat gearbox pot | Controlul poziției compact, autonom |
Știri
-
Originile și fundamentele fizice ale motorului cu perie DC The Motor DC cu perie este un pionier în transformarea energiei electrice în mișcare mecanică, iar is...
CITEȘTE MAI MULT -
Cine mai folosește motoare DC cu perii în zilele noastre? Motoare de curent continuu periate în aparate mici În ciuda adoptării în creștere a tehnologiei motoarelor fă...
CITEȘTE MAI MULT -
Aplicații cu motor DC cu perie în electronice de larg consum și dispozitive inteligente Rolul motorului DC cu perie în designul electronicelor de larg consum Mo...
CITEȘTE MAI MULT
Legături rapide
 Acasă


Drepturi de autor © Yuyao Hongyang Micromotor Co., Ltd. Toate drepturile rezervate.